
多模态感知与连接:人形机器人的神经系统
2026-11-12 【 字体:大 中 小 】
- 首页 > 技术文库 > 多模态感知与连接:人形机器人的神经系统
多模态感知与连接:人形机器人的神经系统
关键词:人形机器人
时间:2026-11-11 14:06:06 来源:ADI
“
人形机器人并非通过单一传感器或决策点来体验世界,而是依靠贯穿机身的连续信息流,完成感知、解读与响应,确保传感器、计算节点和执行器之间的数据传输精准同步。
”
人形机器人并非通过单一传感器或决策点来体验世界,而是依靠贯穿机身的连续信息流,完成感知、解读与响应,确保传感器、计算节点和执行器之间的数据传输精准同步。
本博客重点探讨机器人如何通过多种模态感知世界,并讲解高性能连接如何将数据流同步为统一且时间一致的环境认知信息。继前文探讨物理智能如何从实时传感、分布式计算及确定性控制中涌现之后,本文将阐述下一个基础层面。
现代人形机器人并非孤立的机器,而是联网的多模态智能平台,依赖于传感、驱动及高性能通信的融合。此种融合正重新定义机器人在人类环境中安全可靠作业的能力边界。
为何多模态感知不可或缺
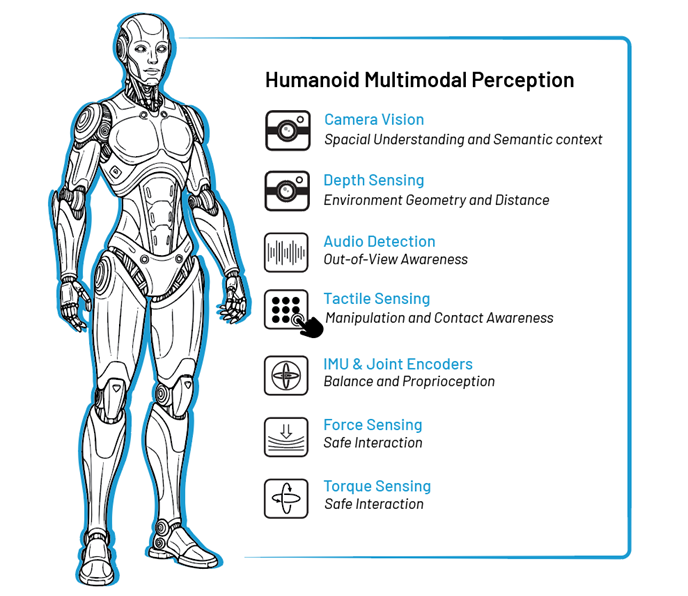
人类并非仅凭单一感官认知所处的环境。移动过程中,我们会持续整合视觉、听觉、触觉、平衡感及本体感觉,以维持对环境的上下文感知。机器人要在真实的人机共存环境中运行,必须具备同等能力。单一传感器模态不足以应对现实世界的复杂性。现代人形机器人日益融合以下多类感知技术:
• 视觉:实现空间理解与场景语义感知
• 深度感知:获取物体外形与距离信息
• 听觉:识别意图、检测异常、感知视野外的情况
• 触觉感知:操作与接触感知
• 惯性测量单元(IMU)与关节编码器:感知机体平衡、姿态与本体状态
• 力与扭矩感知:保障安全交互、感知载荷
各模态互为补充,弥补彼此局限。多种感知模式协同作用,让机器人在运动、强光、视线遮挡、环境杂乱、信号干扰及各类不确定工况下,依然保持稳定感知能力。机器人唯有实现智能、连续且结合上下文的感知,方能表现出真正的智能行为。

图1:人形机器人多模态感知概览
连接:机器人的神经系统
感知模块会源源不断产生数据,连接模块则负责数据传输与时序同步。对人形机器人而言,连接系统就好比是协调全身的神经系统。人形机器人的架构越来越多地采用分布式互联网络架构,而非一体式架构。摄像区域、传感区域及执行区域通过层级通信链路互连,涵盖边缘端较低的数据速率至高速骨干网络连接。
头部视觉传感器、指尖触觉传感器、躯干IMU、关节力传感器、四肢执行器及分布式处理器必须实现步调一致的通信。即便毫秒级的延迟或抖动也可能导致失稳、未能及时感知接触事件或危险行为。倘若感知不同步,机器人不仅会减速,更将危及安全。

图2:人形机器人连接架构概览
连接骨干网
人形机器人的内部网络必须支持以下特性:
• 亚毫秒级协调
• 确定性时序
• 高带宽传感器融合
• 安全关键型通信
• 受限形态下的电力与数据传输
上述需求推动了以下技术的应用:
• 时间敏感网络(TSN)以太网
• 高速相机与传感器链路
• 低延迟执行器总线
• 分布式传感网络
• 电力与数据复合传输架构
如果缺乏上述的骨干网,边缘智能将缺乏时间同步的情境信息。网络慢,则机器人慢。网络不可靠,则机器人不安全。随着感知栈日益丰富,连接需求呈指数级增长。千兆多媒体串行链路(GMSL)、以太网、边缘以太网总线(E2B)等技术正相互融合,以确保整个人形机器人神经系统实现可靠通信。
|
连接技术 |
速率 |
用途 |
|
千兆多媒体串行链路(GMSL) |
2Gb至10Gb |
通过长距离同轴电缆或屏蔽双绞线,传输高分辨率未压缩视频数据、控制信号及电力 |
|
TSN以太网 ADIN3310/ADIN6310 |
100Mb至1Gb |
提供确定性连接(保证数据包传输且延迟有界),包括较低分辨率的传感与视觉数据(例如手部相机) |
|
RS-485 |
大于10Mb |
用于需要超过10Mb速率的边缘连接 |
|
边缘以太网总线(E2B)/T1S AD3300 |
1Mb至10Mb |
10BASE-T1S远程控制协议,支持以太网直接连接至边缘节点,用于关节驱动及触觉/力/惯性传感器数据传输 |
表1:连接技术详解
从数据流到统一认知
当多模态感知与确定性连接相融合,机器人便获得了人类习以为常的能力:对自身及周围环境的连贯认知。
凭借这种统一认知能力,机器人得以实现平滑、稳定的行走运动、更安全的人机协作、自适应的操控、预测性的运动规划,在不确定环境下保持稳定可靠的表现。这也正是只会移动的机器人与具备理解能力的机器人的本质区别。
阅读人形机器人系列全部博客文章。
上一篇:【存储三巨头单季狂赚1600亿美元,劳资博弈改写利润分配规则】
下一篇:【六台1.5亿像素相机同时工作,FPGA如何扛住近2GB/s的数据洪流?】
猜你喜欢
- 芯闻
- 芯品
- 方案
- 文章
- • 精雕科技新发五款精密加工中心,布局半导体与人形机器人智造
- • 三星 SDI 将为波士顿动力 Atlas 人形机器人供应电池
- • 美国人形机器人第一股:Agility Robotics 本周登陆纳斯达克,获富士康、英伟达投资
- • Agile ONE SN领衔,黄仁勋现场发布,思灵机器人 Agile Robots 三箭齐发
- • 豪威首款2.2微米全局快门单曝光HDR图像传感器发布:专为工业机器与机器人打造
- • Allegro MicroSystems 推出 48V 电源管理与高精度传感器解决方案,赋能人形机器人“具身智能”硬件革新
- • 瑞萨推出品牌首款低压氮化镓功率半导体,面向 AI 数据中心、人形机器人等领域
- • 人形机器人MCU需求爆发,看复旦微FM33LD5xx系列如何支撑具身智能!
- • 深化机器人产业布局:大联大以“双核心引擎”构建从器件到系统的全链路服务能力
- • 大联大诠鼎集团携手ST推出人形机器人执行器全链路方案
- • K3 验证 RISC-V 具身智能新路径
- • 具身智能,米尔RK3576人形机器人实战方案
- • 多模态感知与连接:人形机器人的神经系统
- • 物理AI时代的“隐形推手”:Ceva以全栈IP加速智能边缘落地
- • 人形机械手:边缘计算的终极考验
- • 工业机器人功能安全:从风险到韧性
The End
免责声明:本文内容来源于第三方或整理自互联网,本站仅提供展示,不拥有所有权,不代表本站观点立场,也不构成任何其他建议,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性不作任何保证或承诺,请读者仅作参考,并请自行核实相关内容,不承担相关法律责任。如发现本站文章、图片等内容有涉及版权/违法违规或其他不适合的内容, 请及时联系我们进行处理。

猜你喜欢

续航王者,沉浸音质!vivo TWS 3i 真无线耳机正式发布
2024-09-09
长光辰芯发布大靶面、1亿像素CMOS图像传感器
2024-09-03
纳微推出TOLL封装版第三代快速碳化硅MOSFETs
2024-08-14
瑞萨推出全新RA0系列超低功耗入门级MCU
2024-04-09
Vishay推出的新款高能浪涌限流PTC热敏电阻,可提高有源充放电电路性能
2024-10-31
周玄毅私被武大处分(武大周玄毅简介)
2023-10-07
芯擎科技“星辰一号”自动驾驶芯片成功点亮!明年将大规模量产
2024-10-28
MWC 2024 创新微MinewSemi全新Combo模块ME25LS01新品全球首发
2024-03-05
破除通用大模型瓶颈!独立科学家卢鸿智博士发表「D-MAS」专精领域模块化Agent架构
2026-07-26
埃赛力达推出用于科学和工业应用的pco.dimax 3.6 ST流媒体高速相机
2024-06-14
最新文章
相关推荐

多模态感知与连接:人形机器人的神经系统
首页 > 技术文库 > 多模态感知与连接:人形机器人的神经系统 ...
存储三巨头单季狂赚1600亿美元,劳资博弈改写利润分配规则
首页 > 技术文库 > 存储三巨头单季狂赚1600亿美元,劳资博弈改写利润分配规...
扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
首页 > 技术文库 > 扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 ...
人形机械手:边缘计算的终极考验
首页 > 技术文库 > 人形机械手:边缘计算的终极考验 ...
777亿买下JSR:三井化学按下日本光刻胶“抱团”键
首页 > 技术文库 > 777亿买下JSR:三井化学按下日本光刻胶“抱团”键 ...
手机存储又满了?你清理的,可能根本不是真正占地方的东西
首页 > 技术文库 > 手机存储又满了?你清理的,可能根本不是真正占地方的东西 ...
现场设备的本质安全、网络安全与功能安全
首页 > 技术文库 > 现场设备的本质安全、网络安全与功能安全 ...
RISC-V中国峰会回顾:一套工具链,应对架构碎片化与功能安全挑战

首页 > 技术文库 > RISC-V中国峰会回顾:一套工具链,应对架构碎片化与功...
增收不增利与账期大考:27家上市车企前三季度票据置换致总账期改善被对冲
首页 > 技术文库 > 增收不增利与账期大考:27家上市车企前三季度票据置换致总...
华邦电董事长焦佑钧:2029年或成AI数据中心景气下行关键节点
首页 > 技术文库 > 华邦电董事长焦佑钧:2029年或成AI数据中心景气下行关...
