
扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
2026-11-11 【 字体:大 中 小 】
- 首页 > 技术文库 > 扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
关键词:光波导 Eyebox
时间:2026-11-11 11:11:56 来源:网络
“
光波导扩瞳并非放大画面,而是依靠光栅在波导内部多次复制出瞳,生成更大 Eyebox,保证眼球移动时仍能看见完整图像。一维、二维扩瞳各有取舍,PVG 偏振复用实现单光机双边扩瞳,过渡区设计直接决定画面亮度均匀性。聊 AR 光波导,“扩瞳” 是行业被频繁提起的关键词。
”

摘要:光波导扩瞳并非放大画面,而是依靠光栅在波导内部多次复制出瞳,生成更大 Eyebox,保证眼球移动时仍能看见完整图像。一维、二维扩瞳各有取舍,PVG 偏振复用实现单光机双边扩瞳,过渡区设计直接决定画面亮度均匀性。聊 AR 光波导,“扩瞳” 是行业被频繁提起的关键词。
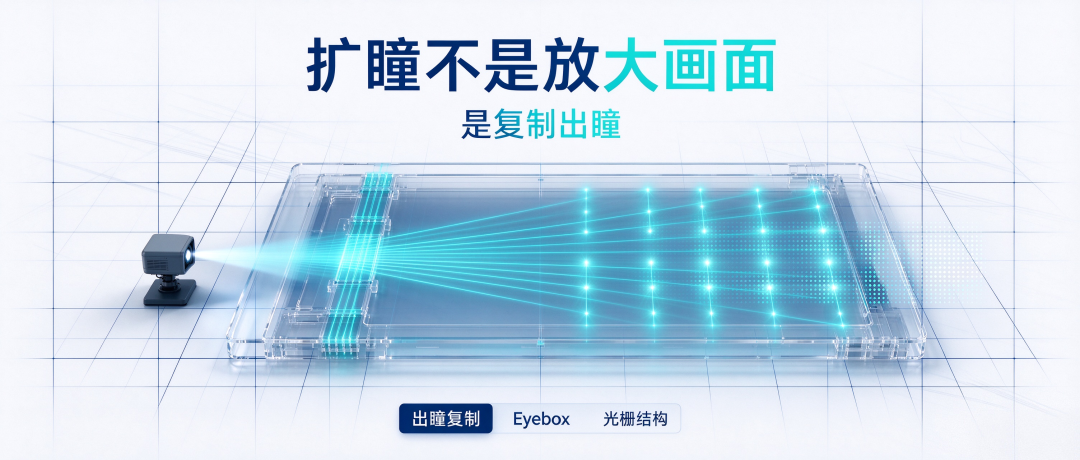
但很多人会产生误解:扩瞳,是把画面放大吗?并不是。画面大小由 FOV 视场角决定,扩瞳不会改变画面尺寸。
扩瞳真正处理的对象,是出瞳(Exit Pupil)。光机输出的光束只有一块狭小的出光口,眼球一旦偏离这个位置,画面就变暗甚至直接消失。
光波导依靠光栅结构,在波导内反复复制这个出光口,打造更大的观察区域,眼球小幅移动,依旧能看到完整画面。
出瞳与入瞳 —— 光学系统的 “光束出入口”

在聊扩瞳之前,先分清两个基础概念。入瞳(Entrance Pupil),是孔径光阑在物空间所成的像,相当于光束进入光学系统的入口。
出瞳(Exit Pupil),是孔径光阑在像空间的像,也就是光束离开系统的出口。放到 AR 光波导眼镜上看:光机自带固定尺寸的出瞳,光束射出的位置、口径都有限。
眼睛刚好对准出瞳,就能看到完整图像;一旦位置偏移,画面就会变暗甚至消失。扩瞳的核心目标,就是把这单个有限出瞳,复制到多个位置。
让眼睛能在更大范围内移动,这个可供眼球活动的观察窗口,就是 Eyebox。
一维扩瞳 —— 单向复制出瞳

一维扩瞳是最基础的光瞳扩展方案,只在单一方向(大多为水平方向)完成出瞳复制,最终形成狭长的 Eyebox。苏州大学相关综述文献对比了各类扩瞳架构。
一维扩瞳优势很直观:结构简单、光刻加工难度低,量产成本更容易控制。短板同样突出,扩展维度受限,眼球在垂直方向的移动容错空间很小,稍微上下偏移就容易丢画面。
典型 AR-HUD 一维扩瞳方案可以做到 80mm×15mm 出瞳,但视场角仅有 10°×5°。这类大长宽比方案常见于车载 AR-HUD,而非轻量化眼镜。
这类方案适合对垂直容差要求不高的场景。而消费级 AR 眼镜,垂直方向的眼球移动容差同样关键,二维扩瞳也就成为行业主流路线。
二维扩瞳 —— 两个方向同时复制出瞳

二维扩瞳,在水平、垂直两个维度同步复制出瞳,形成矩形 Eyebox,给到更大的眼球活动空间。
光波导二维扩瞳由三类核心光栅构成:耦入光栅 ICG,负责将图像光耦合进波导;正交光瞳扩展器 OPE,完成单方向光瞳扩展;出瞳扩展器 EPE,在另一方向继续扩瞳并把光耦出波导。
三组光栅的矢量方向需要构成闭合三角形,否则光线会在波导内发散或无法到达远端耦出区域,保障光线传播角度保持稳定。
二维扩瞳设计复杂度远高于一维。最大工程痛点是耦出区域亮度均匀性:光线每经过一次耦出区域,一部分能量就会被耦出,剩余光强持续衰减,容易出现靠近耦入端偏亮、远端偏暗的现象。
行业现在常用过渡耦出光栅、渐变周期光栅等手段,去抹平明暗差异。
PVG 偏振复用:单光机实现双边扩瞳

传统双目 AR,需要两套独立光机分别驱动左右眼,直接带来整机体积变大、功耗升高、装调难度上升等问题。
东南大学团队提出基于 PVG 偏振体全息光栅的双边扩瞳方案,只用一套光机就能实现双目成像。
PVG 核心特性就是偏振选择性衍射:仅对匹配手性的圆偏振光实现高效衍射,正交偏振光则几乎直接透射。
研究团队在耦入区域放置不同手性的 PVG,将单束入射光里不同圆偏振分量拆分,在波导左右两侧布置对称耦出区域,同步实现双目显示与二维扩瞳。
实验结果显示:波导左右两侧都能生成规整稳定的三维衍射点阵,两侧出瞳尺寸均为 20mm×15mm,可完整呈现对角线 30° 视场图像,左右眼光强分布保持一致。
扩瞳均匀性:过渡区设计的工程价值

扩瞳之后的画面亮度均匀度,直接决定 AR 眼镜的观感好坏。
如果耦出区域光栅结构直接切换(一维光栅跳转二维光栅),交界处会出现清晰的明暗分界线,眼球移动过程里,画面会出现突兀的明暗跳变。
相关专利方案提出,在不同耦出区域之间增加过渡区,依靠多级过渡耦出光栅实现光强由亮到暗平缓渐变,弱化突变感。
同一篇综述提到,优化扩瞳均匀性的手段包含变周期光栅、分区调制结构、多级输出设计。
这些方法都可以有效改善画面均匀度,但有代价:能量重新分配会引入额外光学损耗,整体光效会小幅下降。
结尾扩瞳不是放大画面,本质是复制出瞳。一维扩瞳解决单向眼球容差,二维扩瞳实现双向大范围观察;
PVG 偏振复用,让单光机驱动双目成为可行方案;而过渡区设计,决定扩瞳完成后的画面均匀度。
Eyebox 的大小,决定用户能不能轻松捕捉画面;扩瞳均匀性,决定看到的画面品质好不好。这两点,全部由扩瞳架构设计决定。
互动话题:在你的 AR 光波导设计中,扩瞳均匀性和光学效率之间的权衡,你是怎么取舍的?欢迎留言聊聊你的经验。
【风险注释】本文为产业科普,文中出瞳尺寸、视场角、实验数据来自公开文献,为特定实验条件下结果,不等同量产指标;扩瞳性能受光栅工艺、膜系、光机匹配影响,实际效果以器件整机实测为准。
上一篇:【从操控光到操控原子: 超表面正在改写量子计算的 “排兵布阵”】
下一篇:【多光子显微镜成像技术之五十五 面向体积多光子成像的自局域超快笔形光束】
猜你喜欢
- 芯闻
- 芯品
- 方案
- 文章
- • TCL 雷鸟智能眼镜先锋版发布:首款双目全彩 MicroLED 光波导 AR 眼镜
- • Genio物联网平台赋能边缘AI,大联大诠鼎集团携手联发科技共同推动极致运算与多媒体应用
- • 比亚迪就大唐轮辋装配问题致歉:系供应商录入失误 提供免费调换服务
- • 2026 世界计算大会 11 月 19 日长沙举行:首设太空计算论坛,具身智能机器人、脑机接口将亮相
- • Diodes 公司推出智能高侧开关,结合保护与诊断功能,安全驱动 12V 汽车负载
- • 技嘉推出RTX Spark迷你机AI Top Aero:最高128GB统一内存
- • 希捷推出 FireCuda Forge 混合存储设备:可在机械硬盘和 SSD 间自动迁移数据,699 美元起
- • AOC 推出装甲 PS850A0BK 电源:模组线直出设计、三年质保,359 元
- • Melexis升级智能穿戴设备核心体温测量方案
- • 破局FOPLP量产“隐形门槛”:板级封装测试方案选型指南
- • 低成本铜镍金方案实现量产导入
- • 慧智微PA模型助力6G研究,射频实测数据支撑3GPP NTN标准制定
- • 扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
- • 多模态感知与连接:人形机器人的神经系统
- • 六台1.5亿像素相机同时工作,FPGA如何扛住近2GB/s的数据洪流?
- • 物理AI时代的“隐形推手”:Ceva以全栈IP加速智能边缘落地
The End
免责声明:本文内容来源于第三方或整理自互联网,本站仅提供展示,不拥有所有权,不代表本站观点立场,也不构成任何其他建议,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性不作任何保证或承诺,请读者仅作参考,并请自行核实相关内容,不承担相关法律责任。如发现本站文章、图片等内容有涉及版权/违法违规或其他不适合的内容, 请及时联系我们进行处理。

猜你喜欢

瑞萨率先在业内推出采用自研CPU内核的通用32位RISC-V MCU
2024-03-26
维爱普直流滤波器:守护电流纯净,保障设备稳定运行
2024-08-20
Vishay推出采用TO-263(D2PAK)封装,具有多脉冲处理能力的车规级表面贴装厚膜功率电阻器
2024-11-28
金升阳推出5000V隔离 高性能插件式单路驱动电源
2025-04-10
高附加值业务占比逼近五成 聚灿光电切换 “结构优先” 新竞争逻辑
2026-11-04
优先考虑电源架构的优化
2025-08-19
RECOM推出轨交专用的超宽输入 150 W 和 300 W 一体化盒式DC/DC 电源
2023-12-23
三大传感挑战,如何破局?
2026-10-16
雅高瑞享:卓越投资机遇,引领五星级酒店加盟新热潮
2023-10-12
无人机核心系统解析:自主导航与感知系统
2025-07-21
最新文章
相关推荐

扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
首页 > 技术文库 > 扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 ...
人形机械手:边缘计算的终极考验
首页 > 技术文库 > 人形机械手:边缘计算的终极考验 ...
777亿买下JSR:三井化学按下日本光刻胶“抱团”键
首页 > 技术文库 > 777亿买下JSR:三井化学按下日本光刻胶“抱团”键 ...
手机存储又满了?你清理的,可能根本不是真正占地方的东西
首页 > 技术文库 > 手机存储又满了?你清理的,可能根本不是真正占地方的东西 ...
现场设备的本质安全、网络安全与功能安全
首页 > 技术文库 > 现场设备的本质安全、网络安全与功能安全 ...
RISC-V中国峰会回顾:一套工具链,应对架构碎片化与功能安全挑战

首页 > 技术文库 > RISC-V中国峰会回顾:一套工具链,应对架构碎片化与功...
增收不增利与账期大考:27家上市车企前三季度票据置换致总账期改善被对冲
首页 > 技术文库 > 增收不增利与账期大考:27家上市车企前三季度票据置换致总...
华邦电董事长焦佑钧:2029年或成AI数据中心景气下行关键节点
首页 > 技术文库 > 华邦电董事长焦佑钧:2029年或成AI数据中心景气下行关...
端侧AI芯片概念股进入高景气区间:营收连续七个季度环比抬升,合计净利同比增153%
首页 > 技术文库 > 端侧AI芯片概念股进入高景气区间:营收连续七个季度环比抬...
364亿营收、32亿净利:A股CIS三强三季报扫描,龙头筑底、梯队追赶
首页 > 技术文库 > 364亿营收、32亿净利:A股CIS三强三季报扫描,龙头...
大家都在看
扩瞳不是 “放大画面”, 是 “复制出瞳”—— 光波导 Eyebox 的底层逻辑
人形机械手:边缘计算的终极考验
777亿买下JSR:三井化学按下日本光刻胶“抱团”键
手机存储又满了?你清理的,可能根本不是真正占地方的东西
现场设备的本质安全、网络安全与功能安全
RISC-V中国峰会回顾:一套工具链,应对架构碎片化与功能安全挑战
增收不增利与账期大考:27家上市车企前三季度票据置换致总账期改善被对冲
华邦电董事长焦佑钧:2029年或成AI数据中心景气下行关键节点
端侧AI芯片概念股进入高景气区间:营收连续七个季度环比抬升,合计净利同比增153%
364亿营收、32亿净利:A股CIS三强三季报扫描,龙头筑底、梯队追赶
